


Riconoscimento ufficiale|Lanxin ha ricevuto il certificato di registrazione dei risultati scientifici e tecnologici della provincia di Zhejiang
Sep 05, 2024
Lasciate un messaggio
Recentemente,Lanxina, leader inintelligenza artificialeErobotica, ha raggiunto un traguardo significativo, in quanto ilDipartimento provinciale di scienza e tecnologia dello Zhejiangha ufficialmente assegnato alla società ilCertificato di registrazione dei risultati ottenuti in ambito scientifico e tecnologico(Numero di registrazione: DJ101002024Y0420). Questo prestigioso riconoscimento sottolinea la ricerca pionieristica dell'azienda inIntelligenza artificialeEtecnologie robotiche, affermando il valore e l'impatto del loro lavoro innovativo in questi settori all'avanguardia.
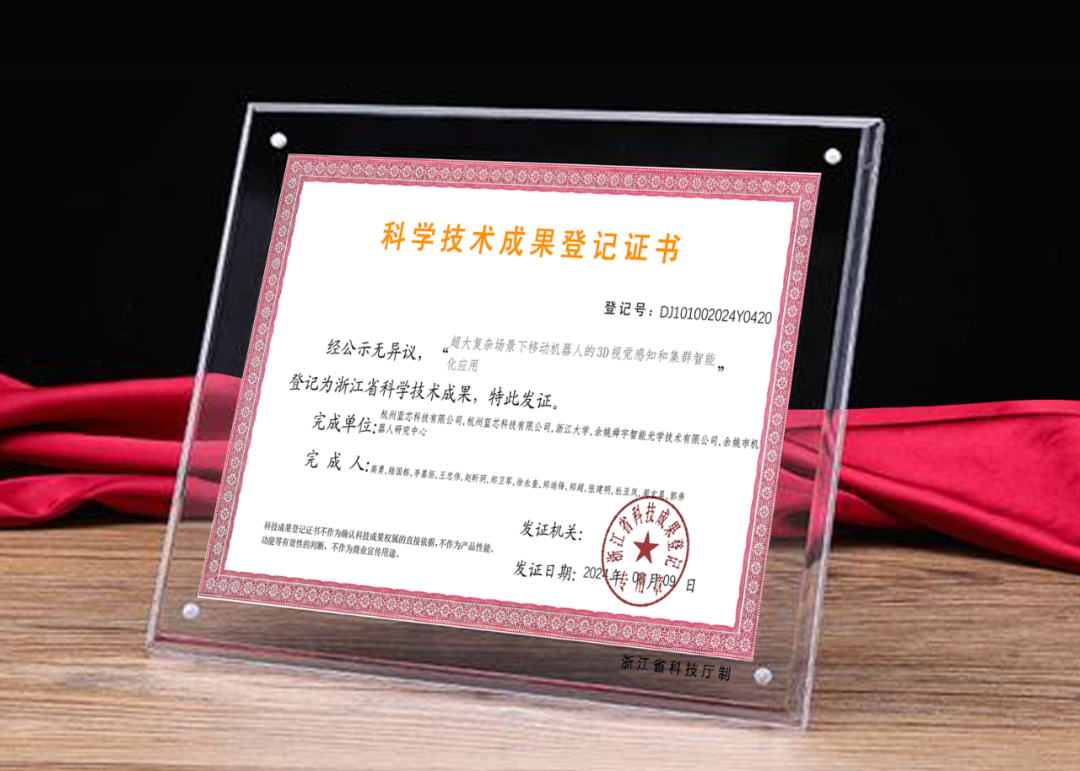
Riepilogo del risultato tecnologico riconosciuto: "Percezione della visione 3D e applicazioni intelligenti a cluster per robot mobili in scenari complessi di grandi dimensioni"
Missione e significato
Come applicazione dirobot mobili industrialisi approfondisce, gli ambienti operativi stanno diventando sempre più grandi e complessi, con requisiti di precisione più elevati. Il numero di robot mobili necessari per il coordinamento in un singolo sito continua a crescere con la scala delle operazioni aziendali.Scenari complessi ultra-grandipresentano nuove sfide per i robot mobili: in questi ambienti espansivi e altamente dinamici, è richiesta una coordinazione robotica su larga scala, mentre i robot devono eseguire operazioni precise su obiettivi complessi come oggetti riflettenti o di piccole dimensioni. Pertanto, stabilire un quadro tecnico completo per operazioni precise di robot mobili in scenari ultra-grandi e complessi e ottenere applicazioni di livello industriale è fondamentale per ottenere un vantaggio competitivo nell'industria globale.
ILTecnologia AMR (Autonomous Mobile Robot)campo è vasto e complesso. Gli attuali progressi nazionali e internazionali intecnologia dei sensori, navigazione, Eprogrammazione roboticanon si sono ancora adattati completamente ai precisi requisiti operativi dei robot in ambienti complessi ultra-grandi. Il problema principale risiede nella necessità di migliorare le capacità dei robot per una percezione e una comprensione complete in tempo reale di ambienti dinamici e complessi e delle loro stesse operazioni. Questo progetto si concentra su "3D Vision Fusion Perception + AI Large Model Technology" per costruire un sistema tecnico completo pernavigazione naturale semantica SLAM, stima della posa dell'oggetto target, pianificazione autonoma della traiettoria del braccio robotico, controllo del movimento ad alta precisione e programmazione di robot mobili su larga scala in ambienti complessi. Questo sistema si adatta meglio a scenari di produzione diversi, personalizzati e su larga scala, ampliando l'ambito di applicazione diAMRe migliorando stabilità, sicurezza e precisione.
Sfide tecniche
Con l'espansione delle applicazioni industriali degli AMR, la produzione personalizzata e flessibile sta diventando la forza trainante del futurofabbriche intelligenti. L'industria manifatturiera richiede una complessità e una precisione maggiori, soprattutto per i robot mobili che operano in ambienti complessi ultra-grandi e altamente dinamici. Tuttavia, permangono diversi colli di bottiglia tecnici:
- Su larga scalaOperazioni AMR, i sensori devono percepire informazioni ambientali da distanze di 30 metri o più con un ampio campo visivo e un'alta risoluzione. Tuttavia, pochi sensori domestici soddisfano queste esigenze di percezione a lungo raggio. I sensori di visione 3D tradizionali, sia a livello nazionale che internazionale, in genere soffrono di un campo visivo insufficiente e di una bassa risoluzione.
- Negli ultimi anni, i robot mobili si sono basati principalmente suSLAM basato su laser(Simultaneous Localization and Mapping) per la mappatura delle scene e l'acquisizione di informazioni. Tuttavia, questo approccio affronta sfide significative nella robustezza della localizzazione spaziale ed è anche costoso.
- Nelle operazioni pratiche, i robot che si muovono su grandi aree devono eseguire compiti precisi su obiettivi complessi come oggetti riflettenti o piccoli. I robot spesso affrontano errori di riconoscimento che influiscono sulla precisione e l'affidabilità operative. Inoltre, manca una pianificazione autonoma della traiettoria di evitamento degli ostacoli e una tecnologia di controllo del movimento ad alta precisione per i bracci robotici in ambienti complessi.
La complessità degli algoritmi di pianificazione aumenta esponenzialmente con la scala dei robot mobili. I metodi tradizionali, come la segmentazione multi-mappa per la pianificazione del percorso, sono limitati dalla scala di pianificazione e dalle capacità di pianificazione a mappa singola. Affrontare i silos di dati per ottenere un coordinamento efficiente tra intelligenza "individuale" e "di gruppo", così come tra "robot mobili" e "docking station", rimane una sfida urgente per il settore.
Innovazioni chiave
- Sviluppato un proprietarioSensore di visione 3Dcon capacità di percezione a lungo raggio, ampia area e alta risoluzione. Un singolo sensore può raggiungere posizionamento e navigazione a lungo raggio, evitamento ostacoli a medio raggio e attracco ad alta precisione a corto raggio per robot mobili.
- Utilizzando l'associazione semantica tra frame co-visivi 2D e 3D, il progetto costruisce una densaSistema SLAMbasato sul deep learning per applicazioni industriali. Implementando tecniche come il dynamic object filtering, il static feature enhancement e la blur image motion estimation, il sistema consente la navigazione naturale senza marcatori per robot mobili in ambienti altamente dinamici.
- Sviluppato un metodo di stima della posa generativa "feature-image". Utilizzando una descrizione multipla dello spazio a sei dimensioni, il progetto ha costruito un decodificatore dual-modale per la mimica della posa e i residui delle caratteristiche congiunte per ottenere un riconoscimento preciso di obiettivi complessi. Inoltre, il progetto ha stabilito una tecnologia di pianificazione autonoma della traiettoria di evitamento degli ostacoli per bracci robotici in ambienti complessi, generando traiettorie operative ottimali. Il progetto ha anche introdotto una tecnologia di controllo del movimento di apprendimento di rinforzo per bracci robotici basata sul feedforward di identificazione dinamica, ottenendo un movimento operativo ad alta precisione.
- Ha implementato un sistema di pianificazione distribuito utilizzando un approccio di clustering senza conflitti, superando le limitazioni della scala di pianificazione imposte dai metodi tradizionali dei concorrenti, come l'espansione multi-server e la segmentazione multi-mappa. Concentrandosi sulla gestione delle attività e sull'abbinamento delle attività in base a diversi processi e sfruttando unAlgoritmo di ottimizzazione della rete neurale convoluzionale del grafico, il progetto è riuscito per la prima volta a coordinare la pianificazione di migliaia di robot mobili su un'unica mappa.
Il comitato di valutazione ha concluso che questo progetto ha sviluppato sistematicamente le tecnologie di base e i sistemi software-hardware perPercezione della visione 3De cluster di applicazioni intelligenti per robot mobili in scenari ultra-grandi e complessi. Il risultato complessivo è avanzato a livello internazionale, con ilTecnologia di percezione della visione 3Ddei robot mobili raggiungendo un livello leader a livello mondiale.